
Манипулатор Newton Subsea Gripper за BlueROV2
По заявка

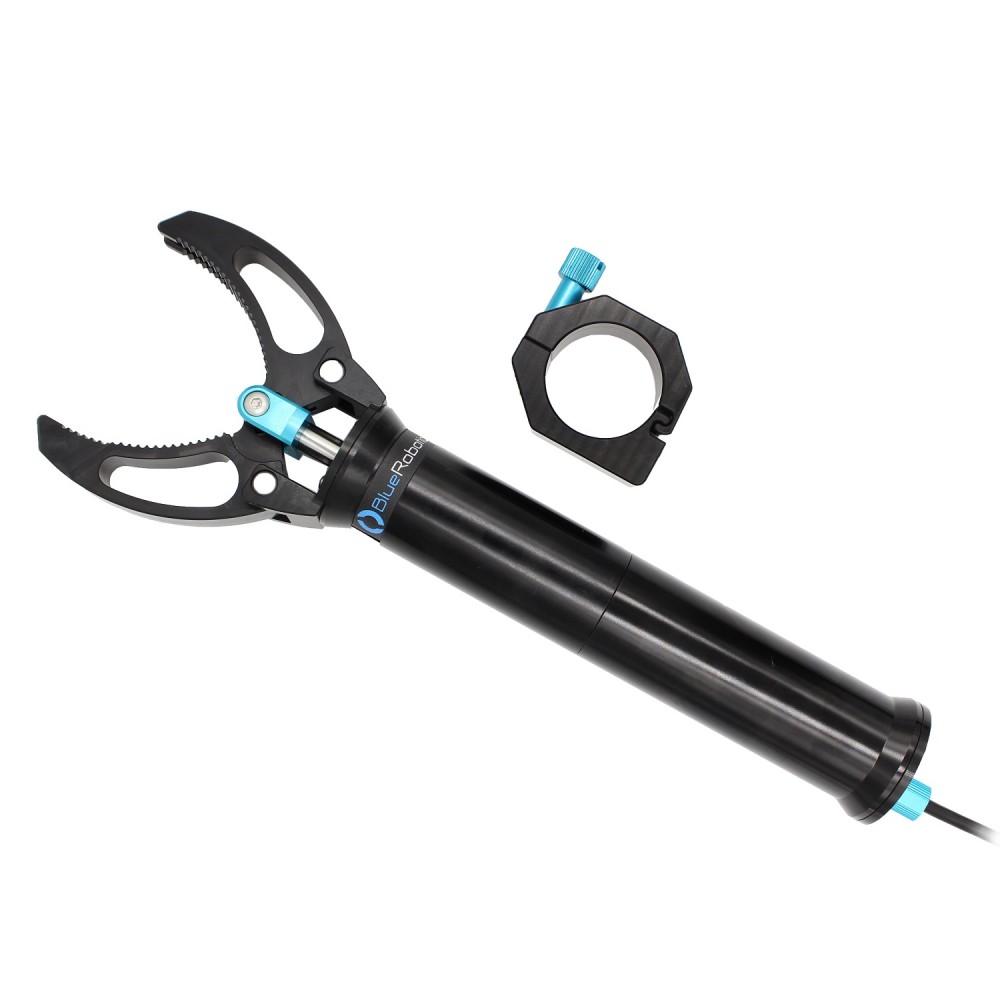
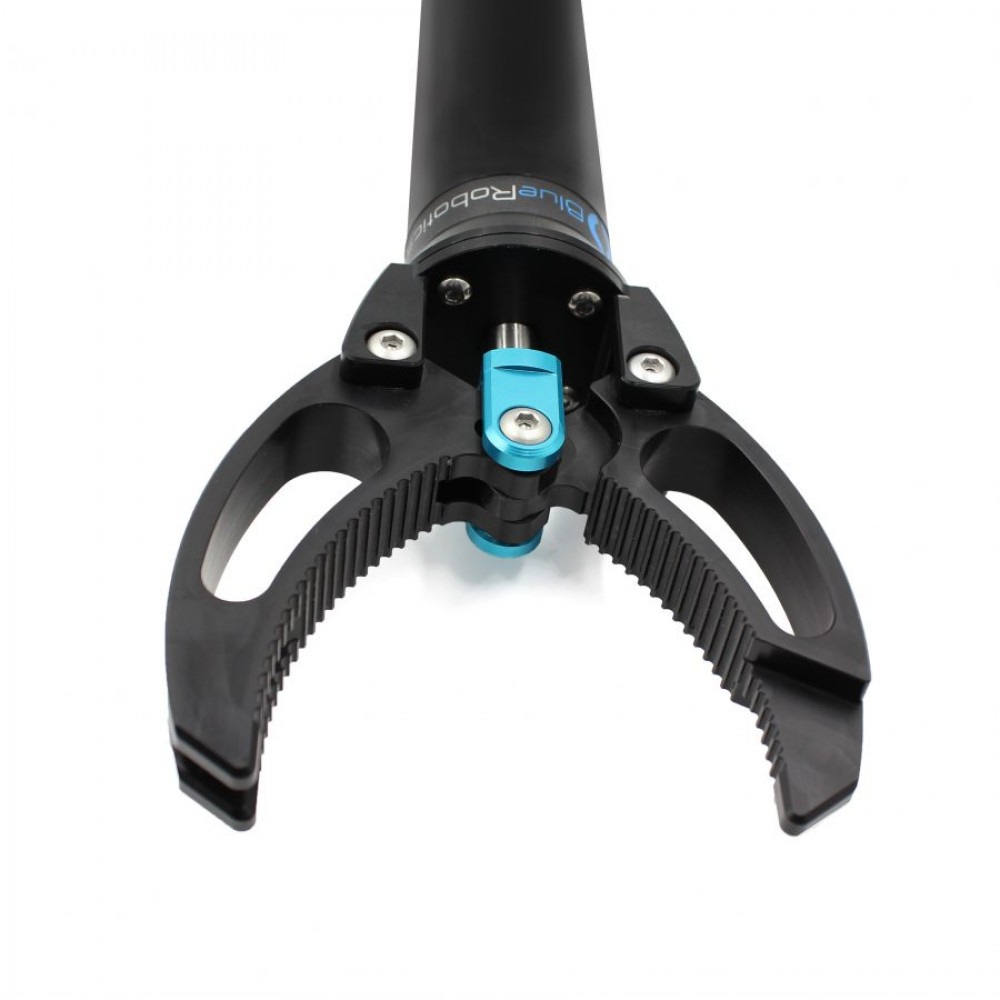
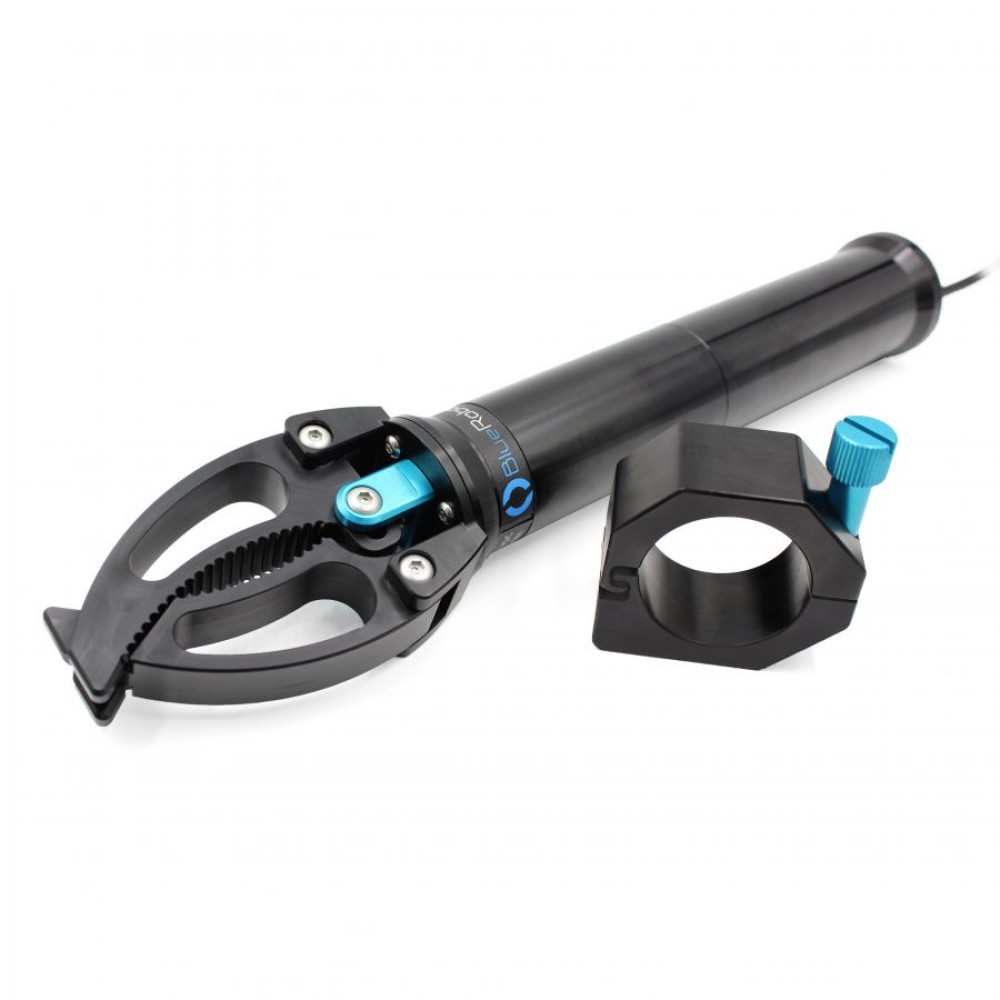
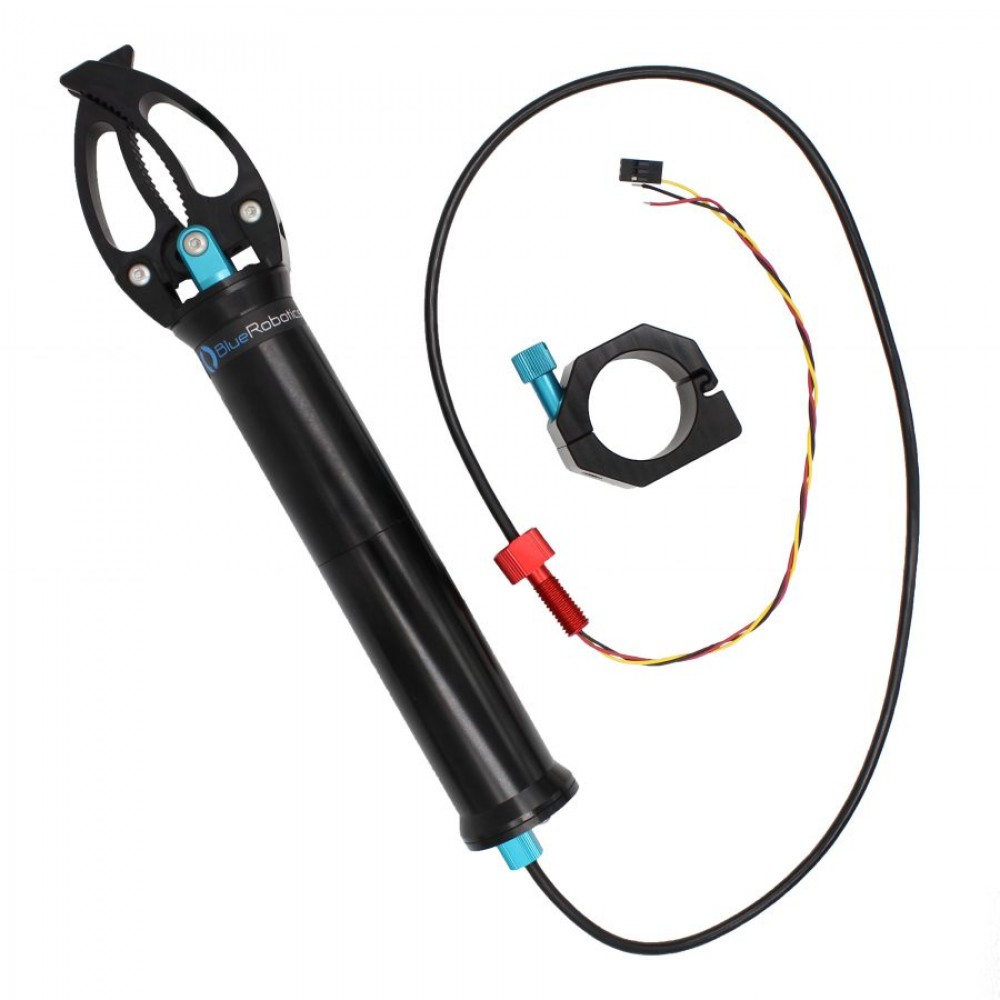
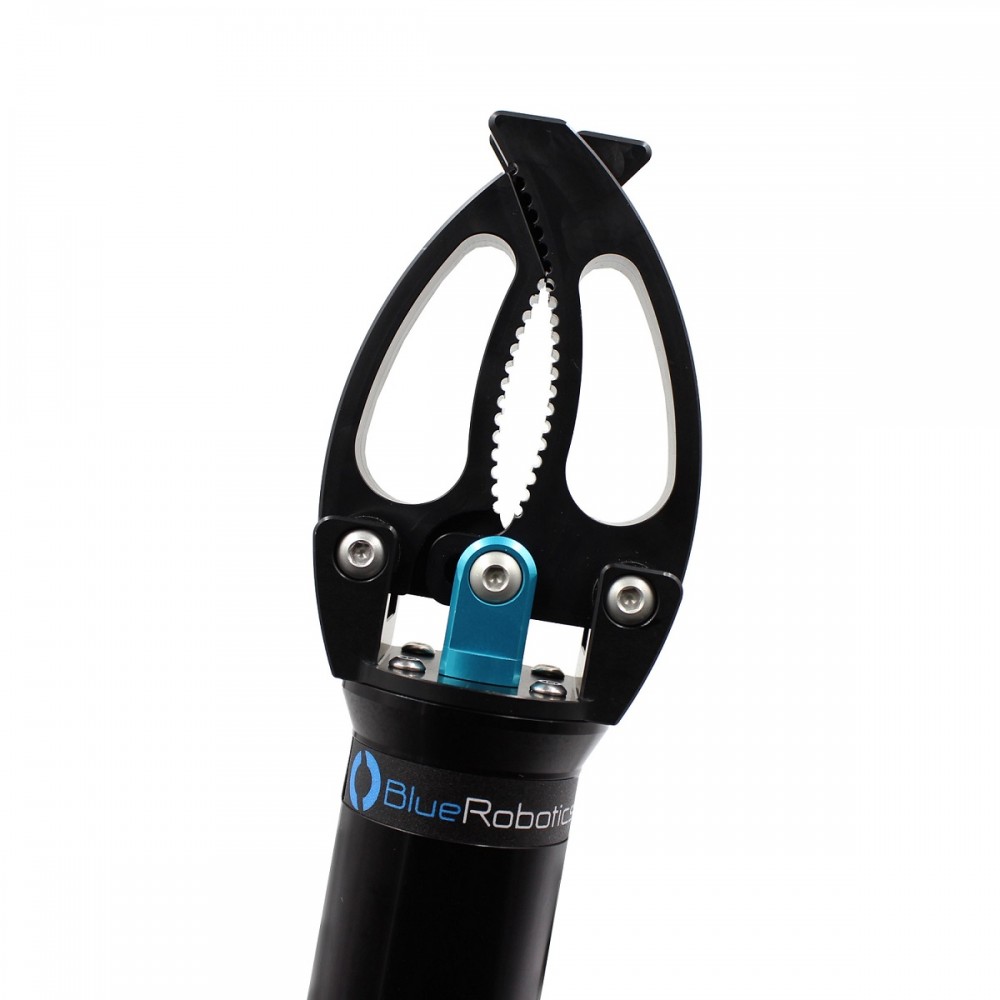
Манипулатор Newton Subsea Gripper за подводен робот BlueROV2.
Newton Subsea Gripper дава възможност на BlueROV2 да извършва механични действия под водата, като да премести предмет или да издърпа въже.
Манипулатора има челюсти, които се отварят и могат да вземат предмети с диаметър до 7 см. Челюстите са монтирани посредством алуминиеви елементи, за да се създаде механизъм, който не подлежи на корозия и не се нуждае от смазване.
Работната дълбочина е до 300 м.
Подобни продукти

Връх за стрела (къс) с 2 контри INOX - 125
Връх за стрела Seac Sub единичен къс с 2 контри(SEAC SUB, Италия)Материал: INOX Дължина 78мм ..
10.00€
Подводен робот BlueROV2
BlueROV2Най-достъпният и ефективен подводен робот в света!Морски проучвания, изследвания или про..
11,500.00€